Em uma linha de acondicionamento farmacêutico, um braço articulado de seis eixos parecia a solução óbvia para depositar frascos em suas alvéolas. Após algumas semanas, as variações de posicionamento no final do curso impuseram recalibrações frequentes.
A substituição por um robô cartesiano eliminou o problema: três eixos lineares, trajetórias retilíneas, uma repetibilidade constante em milhares de ciclos. Esse tipo de situação ilustra por que o robô cartesiano industrial continua sendo uma escolha de produção, não uma escolha por padrão.
Rigidez mecânica e repetibilidade em eixos lineares
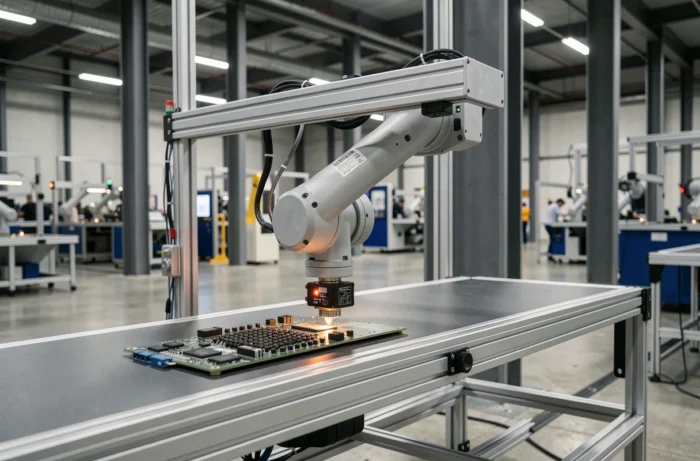
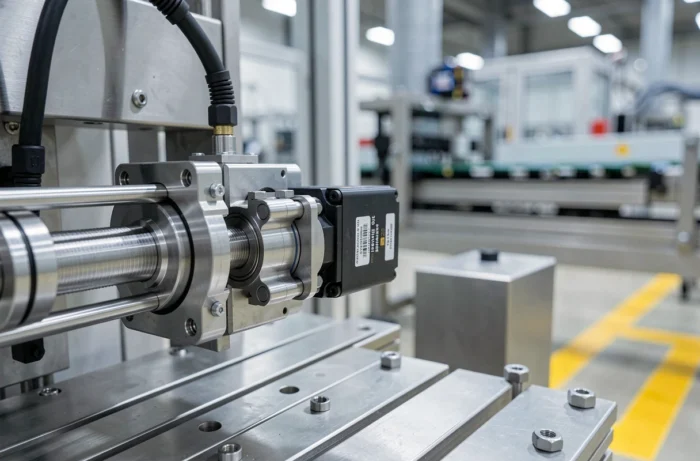
Um robô cartesiano se move em eixos ortogonais X, Y e Z, cada um guiado por um trilho ou uma parafuso de esferas. Essa arquitetura elimina os jogos angulares encontrados nas articulações rotativas dos braços polia-articulados. Em uma operação de paletização ou dosagem, a repetibilidade não se degrada com o alongamento do curso, o que muda a situação para grandes envelopes de trabalho.
Observa-se também uma vantagem em manutenção: cada eixo pode ser desmontado e substituído independentemente. Um motor com falha no eixo Y não obriga a desmontar todo o sistema. Para as equipes de produção que gerenciam seus próprios paradas, esse é um critério concreto. Obter um orçamento para robô cartesiano industrial permite, aliás, dimensionar precisamente cada eixo de acordo com a carga e a cadência desejadas.
Os retornos variam sobre a questão da velocidade no final do curso: alguns integradores relatam vibrações em pórticos de grande comprimento se o dimensionamento dos guias não for adequado. A escolha do perfil do trilho e do tipo de acionamento (correia dentada ou cremalheira) continua sendo uma arbitragem a ser feita caso a caso.
Robô cartesiano ou braço articulado: critérios de escolha concretos
A questão não se coloca em termos de superioridade absoluta. Ela se coloca em função da tarefa. Um braço articulado se destaca quando é necessário alcançar pontos em um espaço tridimensional complexo, contornar obstáculos, trabalhar em peças orientadas de maneira diferente. O robô cartesiano, por sua vez, domina assim que o movimento é linear e a carga se desloca em um plano definido.
- Pick-and-place em transportador: o cartesiano cobre toda a largura da correia sem área morta, e sua programação se resume a coordenadas X-Y-Z sem cálculo de cinemática inversa.
- Dosagem e fixação: a rigidez da estrutura evita micro-oscilações no final da trajetória, um defeito comum em braços articulados leves usados em alta cadência.
- Paletização de cargas pesadas: um pórtico cartesiano de aço suporta massas que a maioria dos braços articulados de gama equivalente não consegue levantar no final do braço sem perda de precisão.
- Montagem em sala limpa: menos pontos de lubrificação expostos, menos partículas emitidas, o que simplifica a qualificação do ambiente.
Por outro lado, se a célula impõe rotações de ferramenta frequentes ou um acesso por baixo da peça, o cartesiano mostra suas limitações. Adiciona-se então um eixo rotativo no final do pórtico, mas isso complexifica o conjunto e reduz a vantagem de simplicidade.
Gantry modular: o robô cartesiano como plataforma de automação
Os estudos de mercado recentes descrevem uma evolução clara: o robô cartesiano não se limita mais ao papel de manipulador linear. Ele se torna uma plataforma modular conectada à visão, sensores e redes industriais. Fala-se agora de pórticos modulares capazes de se adaptar a linhas com alta variabilidade de produtos, com ciclos curtos e mudanças de série frequentes.
Concretamente, isso significa que um mesmo pórtico pode receber um pegador de ventosas pela manhã para acondicionamento, e depois uma ferramenta de controle dimensional à tarde. A padronização das interfaces mecânicas e elétricas entre módulos torna essas reconfigurações rápidas. Para uma PME industrial que produz em pequenas séries, essa flexibilidade reduz o número de máquinas dedicadas na oficina.
Integração de visão e sensores
A adição de uma câmera no eixo Z permite corrigir em tempo real o posicionamento da peça sem recalibração mecânica. Acoplado a um sistema de comunicação industrial (EtherCAT, Profinet), o robô cartesiano envia seus dados de ciclo, esforço e posição para um supervisor. Assim, obtém-se uma rastreabilidade peça por peça, exigida na indústria automotiva e médica.
Segurança das células cartesianas e normas ISO 10218
As normas ISO 10218-1 e ISO 10218-2 foram revisadas em 2025, substituindo as edições de 2011 ainda citadas em muitas documentações. Essas novas versões introduzem uma classificação dos robôs por nível de perigo e requalificam os modos colaborativos: parada monitorada, orientação manual, monitoramento de velocidade e separação, limitação de potência e força.
Para um robô cartesiano, o impacto é direto no design da célula. Os protetores físicos (grades, capôs) devem ser dimensionados de acordo com o nível de desempenho de segurança exigido, e os scanners a laser de área substituem cada vez mais as barreiras imateriais clássicas. Um pórtico aberto em dois lados para o carregamento do operador agora requer uma análise de risco documentada de acordo com a nova classificação.
O que isso muda na prática
- As funções de segurança (parada de emergência, limitação de velocidade em área compartilhada) devem atingir um nível de desempenho definido pela norma, verificado por cálculo e teste.
- O modo colaborativo “monitoramento de velocidade e separação” se aplica bem aos cartesianos, cujas trajetórias retilíneas são mais fáceis de modelar do que as de um braço articulado.
- O intertravamento dos protetores deve integrar um diagnóstico de falha, o que impõe componentes certificados e uma fiação específica.
Ignorar essa atualização normativa expõe a um recusa de conformidade CE durante a integração da célula. Os integradores que ainda dimensionam suas proteções de acordo com a edição de 2011 correm um risco real em projetos entregues a partir deste ano.
O robô cartesiano continua sendo uma solução técnica cuja valor reside em sua simplicidade mecânica e previsibilidade. Sua força não está em ser versátil, mas em ser confiável onde a trajetória é conhecida. Com a evolução para plataformas modulares e o endurecimento das exigências normativas, a escolha de um pórtico cartesiano é feita hoje tanto com critérios de flexibilidade industrial quanto pela precisão de posicionamento.