Op een farmaceutische verpakkingslijn leek een zes-assige articulerende arm de voor de hand liggende oplossing om flessen in hun cellen te plaatsen. Na enkele weken dwongen de positioneringsafwijkingen aan het einde van de slag tot frequente herkalibraties.
De vervanging door een cartesiaanse robot heeft het probleem opgelost: drie lineaire assen, rechte trajecten, een constante herhaalbaarheid over duizenden cycli. Dit type situatie illustreert waarom de industriële cartesiaanse robot een productie keuze blijft, geen keuze uit gemak.
Mechanische stijfheid en herhaalbaarheid op lineaire assen
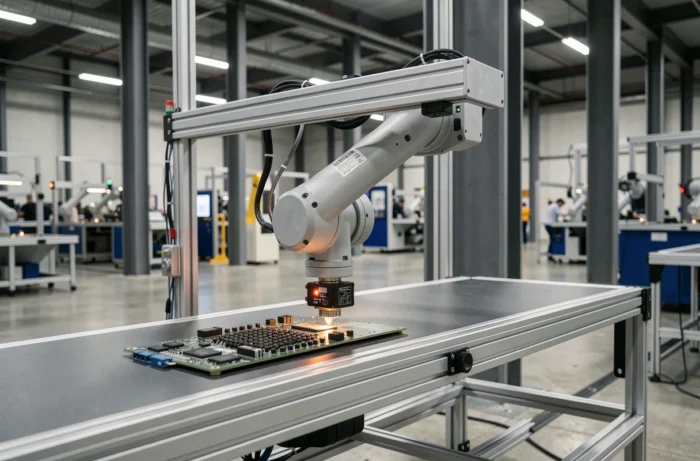
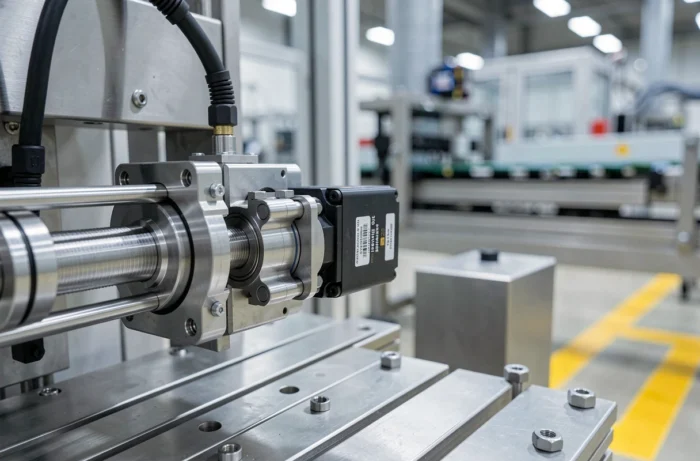
Een cartesiaanse robot beweegt zich over orthogonale assen X, Y en Z, elk geleid door een rail of een kogelschroef. Deze architectuur elimineert de speling die voorkomt in de roterende gewrichten van poly-articulerende armen. Bij een palletisatie- of doseeroperatie verslechtert de herhaalbaarheid niet met de verlenging van de slag, wat de situatie verandert voor grote werkgebieden.
Er is ook een voordeel op het gebied van onderhoud: elke as kan onafhankelijk worden gedemonteerd en vervangen. Een defecte motor op as Y verplicht niet tot het verwijderen van het gehele systeem. Voor productieteams die zelf hun stilstanden beheren, is dit een concreet criterium. Het verkrijgen van een offerte voor een industriële cartesiaanse robot maakt het bovendien mogelijk om elke as precies te dimensioneren op basis van de beoogde belasting en snelheid.
De terugkoppelingen variëren over de vraag naar snelheid aan het einde van de slag: sommige integrators melden trillingen op lange portieken als de dimensionering van de geleiders niet is aangepast. De keuze van het railprofiel en het type aandrijving (getande riem of tandheugel) blijft een afweging die per geval moet worden gemaakt.
Cartesiaanse robot of articulerende arm: concrete keuzecriteria
De vraag stelt zich niet in termen van absolute superioriteit. Ze stelt zich in functie van de taak. Een articulerende arm excelleert wanneer het nodig is om punten in een complexe driedimensionale ruimte te bereiken, obstakels te omzeilen, of te werken aan stukken die anders zijn georiënteerd. De cartesiaanse robot daarentegen domineert zodra de beweging lineair is en de belasting zich over een gedefinieerd vlak verplaatst.
- Pick-and-place op een transportband: de cartesiaanse robot dekt de volledige breedte van de band zonder dode zones, en zijn programmering beperkt zich tot X-Y-Z coördinaten zonder inverse kinematica te berekenen.
- Doseren en schroeven: de stijfheid van de structuur voorkomt micro-oscillaties aan het einde van het traject, een veelvoorkomend gebrek bij lichte articulerende armen die op hoge snelheid worden gebruikt.
- Palletisatie van zware lasten: een stalen cartesiaanse portiek ondersteunt massa’s die de meeste articulerende armen van vergelijkbare klasse niet aan het uiteinde van de arm kunnen tillen zonder precisieverlies.
- Assemblage in een schone kamer: minder blootgestelde smeerpunten, minder uitgestoten deeltjes, wat de kwalificatie van de omgeving vereenvoudigt.
Als de cel echter frequente gereedschapsrotaties of toegang van onderaf tot het stuk vereist, toont de cartesiaanse robot zijn beperkingen. Dan wordt er een roterende as aan het einde van de portiek toegevoegd, maar dit maakt het geheel complexer en vermindert het voordeel van eenvoud.
Modulaire gantry: de cartesiaanse robot als automatiseringsplatform
Recente marktonderzoeken beschrijven een duidelijke evolutie: de cartesiaanse robot beperkt zich niet langer tot de rol van lineaire manipulator. Hij wordt een modulair platform dat is verbonden met visie, sensoren en industriële netwerken. We spreken nu van modulaire gantries die zich kunnen aanpassen aan lijnen met hoge productvariabiliteit, met korte cycli en frequente serie wisselingen.
Concreet betekent dit dat dezelfde portiek ‘s ochtends een vacuüm grijper voor verpakking kan ontvangen, en ‘s middags een dimensionale controletool. De standaardisatie van mechanische en elektrische interfaces tussen modules maakt deze herconfiguraties snel. Voor een industriële KMO die in kleine series produceert, vermindert deze flexibiliteit het aantal specifieke machines in de werkplaats.
Integratie van visie en sensoren
De toevoeging van een camera op as Z maakt het mogelijk om de positionering van het stuk in real-time te corrigeren zonder mechanische herkalibratie. In combinatie met een industrieel communicatiesysteem (EtherCAT, Profinet) stuurt de cartesiaanse robot zijn cycled gegevens, inspanning en positie naar een supervisor. Zo verkrijgen we een traceerbaarheid stuk voor stuk, wat vereist is in de auto- en medische sector.
Veiligheid van cartesiaanse cellen en ISO 10218 normen
De normen ISO 10218-1 en ISO 10218-2 zijn in 2025 herzien, ter vervanging van de edities van 2011 die nog in veel documentaties worden genoemd. Deze nieuwe versies introduceren een classificatie van robots op basis van het gevaar niveau en herkwalificeren de collaboratieve modi: gecontroleerde stop, handmatige begeleiding, snelheidsbewaking en scheiding, beperking van vermogen en kracht.
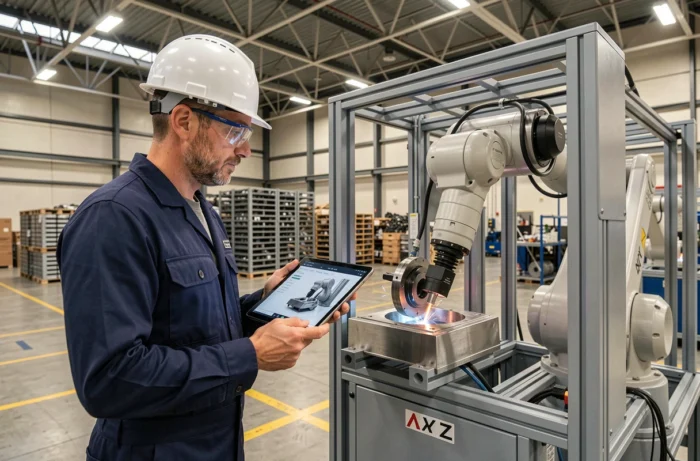
Voor een cartesiaanse robot heeft dit directe gevolgen voor het ontwerp van de cel. Fysieke beschermers (hekken, kappen) moeten worden gedimensioneerd volgens het vereiste veiligheidsniveau, en laserscanners vervangen steeds vaker de klassieke onzichtbare barrières. Een portiek die aan twee zijden open is voor de operator om te laden vereist nu een gedocumenteerde risico-analyse volgens de nieuwe classificatie.
Wat dit in de praktijk verandert
- De veiligheidsfuncties (noodstop, snelheidsbeperking in gedeelde zones) moeten een prestatieniveau bereiken dat door de norm is gedefinieerd, gecontroleerd door berekening en test.
- De collaboratieve modus “snelheidsbewaking en scheiding” is goed toepasbaar op cartesiaanse robots, waarvan de rechte trajecten gemakkelijker te modelleren zijn dan die van een articulerende arm.
- De interlocking van de beschermers moet een foutdiagnose integreren, wat gecertificeerde componenten en specifieke bedrading vereist.
Het negeren van deze normatieve update leidt tot een weigering van CE-conformiteit bij de integratie van de cel. Integrators die hun beschermingen nog steeds dimensioneren volgens de editie van 2011 lopen een reëel risico op projecten die vanaf dit jaar worden opgeleverd.
De cartesiaanse robot blijft een technische oplossing waarvan de waarde ligt in zijn mechanische eenvoud en voorspelbaarheid. Zijn kracht ligt niet in veelzijdigheid, maar in betrouwbaarheid waar het pad bekend is. Met de evolutie naar modulaire platforms en de verharding van de normatieve eisen, wordt de keuze voor een cartesiaanse portiek vandaag de dag gemaakt op basis van zowel industriële flexibiliteitscriteria als de enige positioneringsprecisie.