En una línea de envasado farmacéutico, un brazo articulado de seis ejes parecía la solución evidente para colocar botellas en sus alvéolos. Después de unas semanas, las desviaciones de posicionamiento al final del recorrido impusieron recalibraciones frecuentes.
El reemplazo por un robot cartesiano eliminó el problema: tres ejes lineales, trayectorias rectas, una repetibilidad constante en miles de ciclos. Este tipo de situación ilustra por qué el robot cartesiano industrial sigue siendo una elección de producción, no una elección por defecto.
Rigidez mecánica y repetibilidad en ejes lineales
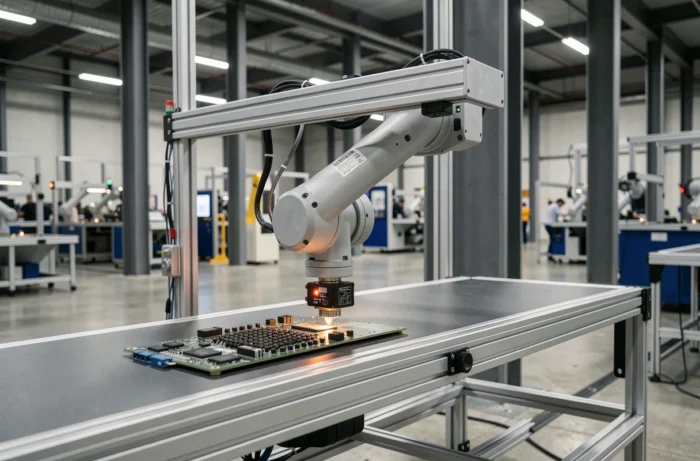
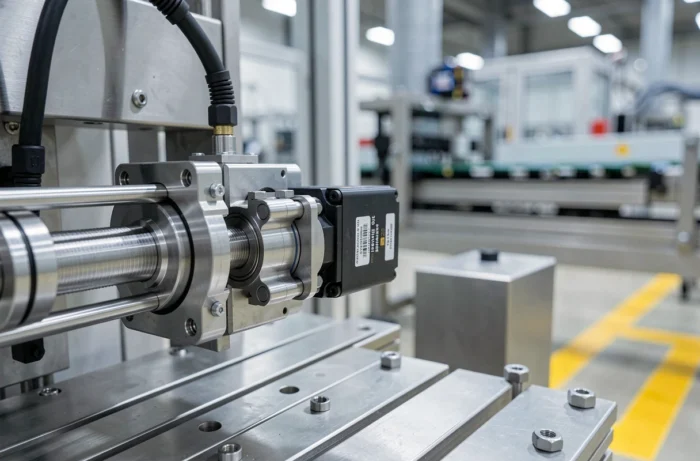
Un robot cartesiano se mueve sobre ejes ortogonales X, Y y Z, cada uno guiado por un riel o una tuerca de bolas. Esta arquitectura elimina los juegos angulares que se encuentran en las articulaciones rotativas de los brazos polivalentes. En una operación de paletización o dosificación, la repetibilidad no se degrada con el alargamiento del recorrido, lo que cambia las reglas del juego para grandes volúmenes de trabajo.
También se observa una ventaja en mantenimiento: cada eje se desmonta y se reemplaza de forma independiente. Un motor defectuoso en el eje Y no obliga a desmontar todo el sistema. Para los equipos de producción que gestionan ellos mismos sus paradas, este es un criterio concreto. Obtener un presupuesto para robot cartesiano industrial permite además dimensionar precisamente cada eje en función de la carga y la cadencia deseadas.
Los comentarios varían sobre la cuestión de la velocidad al final del recorrido: algunos integradores informan de vibraciones en pórticos de gran longitud si el dimensionamiento de las guías no es adecuado. La elección del perfil del riel y del tipo de accionamiento (correa dentada o cremallera) sigue siendo una decisión a tomar caso por caso.
Robot cartesiano o brazo articulado: criterios de elección concretos
La cuestión no se plantea en términos de superioridad absoluta. Se plantea en función de la tarea. Un brazo articulado sobresale cuando es necesario alcanzar puntos en un espacio tridimensional complejo, sortear obstáculos, trabajar en piezas orientadas de manera diferente. El robot cartesiano, por su parte, domina tan pronto como el movimiento es lineal y la carga se desplaza sobre un plano definido.
- Pick-and-place en transportador: el cartesiano cubre todo el ancho de la banda sin zona muerta, y su programación se resume a coordenadas X-Y-Z sin cálculo de cinemática inversa.
- Dosificación y atornillado: la rigidez de la estructura evita las micro-oscilaciones al final de la trayectoria, un defecto común en los brazos articulados ligeros utilizados a alta cadencia.
- Paletización de cargas pesadas: un pórtico cartesiano de acero soporta masas que la mayoría de los brazos articulados de gama equivalente no pueden levantar al final del brazo sin pérdida de precisión.
- Montaje en sala limpia: menos puntos de lubricación expuestos, menos partículas emitidas, lo que simplifica la calificación del entorno.
En cambio, si la celda impone rotaciones de herramienta frecuentes o un acceso por debajo de la pieza, el cartesiano muestra sus límites. Se añade entonces un eje rotativo al final del pórtico, pero esto complica el conjunto y reduce la ventaja de simplicidad.
Gantry modular: el robot cartesiano como plataforma de automatización
Los estudios de mercado recientes describen una evolución clara: el robot cartesiano ya no se limita al papel de manipulador lineal. Se convierte en una plataforma modular conectada a visión, sensores y redes industriales. Ahora se habla de pórticos modulares capaces de adaptarse a líneas con alta variabilidad de producto, con ciclos cortos y cambios de serie frecuentes.
Concretamente, esto significa que un mismo pórtico puede recibir un manipulador de ventosas por la mañana para envasado, y luego una herramienta de control dimensional por la tarde. La estandarización de las interfaces mecánicas y eléctricas entre módulos hace que estas reconfiguraciones sean rápidas. Para una PYME industrial que produce en pequeñas series, esta flexibilidad reduce el número de máquinas dedicadas en el taller.
Integración de visión y sensores
La adición de una cámara en el eje Z permite corregir en tiempo real el posicionamiento de la pieza sin recalibración mecánica. Acoplado a un sistema de comunicación industrial (EtherCAT, Profinet), el robot cartesiano envía sus datos de ciclo, esfuerzo y posición a un supervisor. Así se obtiene una trazabilidad pieza por pieza, exigida en la industria automotriz y médica.
Seguridad de las celdas cartesianas y normas ISO 10218
Las normas ISO 10218-1 e ISO 10218-2 fueron revisadas en 2025, reemplazando las ediciones de 2011 que aún se citan en mucha documentación. Estas nuevas versiones introducen una clasificación de robots por nivel de peligro y reclasifican los modos colaborativos: parada supervisada, guiado manual, monitoreo de velocidad y separación, limitación de potencia y fuerza.
Para un robot cartesiano, el impacto es directo en el diseño de la celda. Los protectores físicos (rejillas, cubiertas) deben dimensionarse según el nivel de rendimiento de seguridad exigido, y los escáneres láser de zona reemplazan cada vez más a las barreras inmateriales clásicas. Un pórtico abierto por dos lados para la carga del operador requiere ahora un análisis de riesgo documentado según la nueva clasificación.
Lo que esto cambia en la práctica
- Las funciones de seguridad (parada de emergencia, limitación de velocidad en zona compartida) deben alcanzar un nivel de rendimiento definido por la norma, verificado por cálculo y por ensayo.
- El modo colaborativo “monitoreo de velocidad y separación” se aplica bien a los cartesianos, cuyas trayectorias rectas son más fáciles de modelar que las de un brazo articulado.
- El interbloqueo de los protectores debe integrar un diagnóstico de fallo, lo que impone componentes certificados y un cableado específico.
Ignorar esta actualización normativa expone a un rechazo de conformidad CE durante la integración de la celda. Los integradores que aún dimensionan sus protecciones según la edición de 2011 corren un riesgo real en los proyectos entregados a partir de este año.
El robot cartesiano sigue siendo una solución técnica cuyo valor radica en su simplicidad mecánica y su previsibilidad. Su fortaleza no es ser polivalente, sino ser fiable donde la trayectoria es conocida. Con la evolución hacia plataformas modulares y el endurecimiento de los requisitos normativos, la elección de un pórtico cartesiano se basa hoy tanto en criterios de flexibilidad industrial como en la sola precisión de posicionamiento.