Auf einer pharmazeutischen Verpackungslinie schien ein sechsachsiger Gelenkarm die offensichtliche Lösung zu sein, um Flaschen in ihre Fächer abzulegen. Nach einigen Wochen erforderten die Positionsabweichungen am Ende des Hubes häufige Neukalibrierungen.
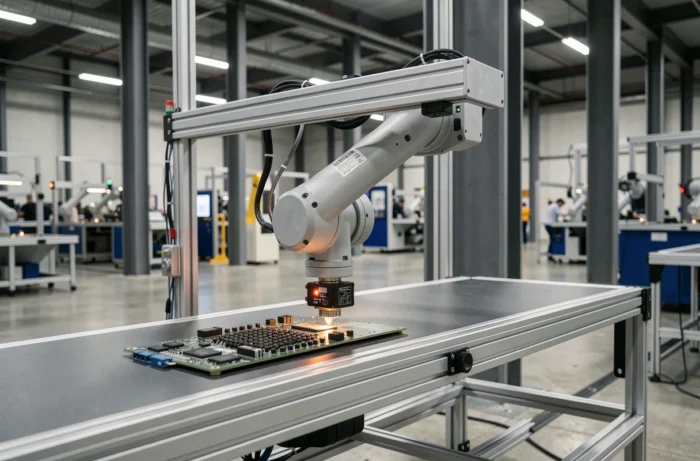
Der Austausch durch einen kartesischen Roboter beseitigte das Problem: drei lineare Achsen, geradlinige Trajektorien, eine konstante Wiederholgenauigkeit über Tausende von Zyklen. Diese Art von Situation veranschaulicht, warum der industrielle kartesische Roboter eine Produktionswahl bleibt und keine Notlösung ist.
Mechanische Steifigkeit und Wiederholgenauigkeit auf linearen Achsen
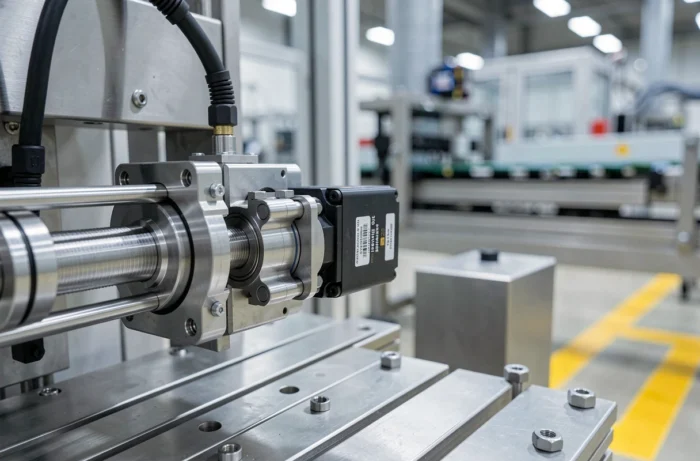
Ein kartesischer Roboter bewegt sich auf orthogonalen Achsen X, Y und Z, die jeweils von einer Schiene oder einer Kugelumlaufspindel geführt werden. Diese Architektur eliminiert die Winkelspielräume, die in den Drehgelenken von gelenkigen Armen vorkommen. Bei einer Palettierung oder Dosierung verschlechtert sich die Wiederholgenauigkeit nicht mit der Verlängerung des Hubs, was die Situation für große Arbeitsumfänge verändert.
Es zeigt sich auch ein Vorteil in der Wartung: Jede Achse kann unabhängig demontiert und ersetzt werden. Ein defekter Motor auf der Achse Y zwingt nicht dazu, das gesamte System abzubauen. Für die Produktionsteams, die ihre Stillstände selbst verwalten, ist das ein konkretes Kriterium. Ein Angebot für einen industriellen kartesischen Roboter ermöglicht es zudem, jede Achse präzise nach der angestrebten Last und Taktfrequenz zu dimensionieren.
Die Rückmeldungen variieren hinsichtlich der Frage der Geschwindigkeit am Ende des Hubs: Einige Integratoren berichten von Vibrationen bei langen Portalen, wenn die Dimensionierung der Führungen nicht angepasst ist. Die Wahl des Schienenprofils und des Antriebs (Zahnriemen oder Zahnstange) bleibt eine Entscheidung, die von Fall zu Fall getroffen werden muss.
Kartesischer Roboter oder Gelenkarm: konkrete Auswahlkriterien
Die Frage stellt sich nicht in Bezug auf absolute Überlegenheit. Sie stellt sich in Abhängigkeit von der Aufgabe. Ein Gelenkarm glänzt, wenn es darum geht, Punkte in einem komplexen dreidimensionalen Raum zu erreichen, Hindernisse zu umgehen und an unterschiedlich orientierten Teilen zu arbeiten. Der kartesische Roboter hingegen dominiert, sobald die Bewegung linear ist und die Last sich auf einem definierten Plan bewegt.
- Pick-and-Place auf Förderband: Der kartesische Roboter deckt die gesamte Bandbreite ohne tote Zone ab, und seine Programmierung beschränkt sich auf die Koordinaten X-Y-Z ohne inverse Kinematik.
- Dosierung und Verschraubung: Die Steifigkeit der Struktur vermeidet Mikrooszillationen am Ende der Trajektorie, ein häufiges Manko bei leichten Gelenkarmen, die mit hoher Taktfrequenz eingesetzt werden.
- Palettierung schwerer Lasten: Ein kartesisches Portal aus Stahl trägt Massen, die die meisten Gelenkarme der gleichen Klasse am Ende des Arms nicht ohne Präzisionsverlust heben können.
- Montage im Reinraum: Weniger exponierte Schmierpunkte, weniger emittierte Partikel, was die Qualifizierung der Umgebung vereinfacht.
Im Gegensatz dazu zeigt der kartesische Roboter seine Grenzen, wenn die Zelle häufige Werkzeugdrehungen oder einen Zugang von unten zur Komponente erfordert. In diesem Fall wird eine Drehachse am Ende des Portals hinzugefügt, was das Ganze kompliziert und den Vorteil der Einfachheit verringert.
Modulares Gantry: der kartesische Roboter als Automatisierungsplattform
Aktuelle Marktstudien beschreiben eine klare Entwicklung: Der kartesische Roboter beschränkt sich nicht mehr nur auf die Rolle eines linearen Handhabungsgeräts. Er wird zu einer modularen Plattform, die mit Vision, Sensoren und industriellen Netzwerken verbunden ist. Es wird nun von modularen Gantries gesprochen, die sich an Linien mit hoher Produktvariabilität anpassen können, mit kurzen Zyklen und häufigen Serienwechseln.
Konkrete bedeutet dies, dass dasselbe Portal morgens einen Vakuumgreifer für die Verpackung und nachmittags ein Werkzeug zur dimensionskontrolle aufnehmen kann. Die Standardisierung der mechanischen und elektrischen Schnittstellen zwischen den Modulen ermöglicht schnelle Re-Konfigurationen. Für ein industrielles KMU, das in kleinen Serien produziert, reduziert diese Flexibilität die Anzahl der dedizierten Maschinen in der Werkstatt.
Integration von Vision und Sensoren
Die Hinzufügung einer Kamera auf der Z-Achse ermöglicht die Echtzeitkorrektur der Positionierung des Teils ohne mechanische Neuausrichtung. In Kombination mit einem industriellen Kommunikationssystem (EtherCAT, Profinet) übermittelt der kartesische Roboter seine Zyklus-, Kraft- und Positionsdaten an einen Supervisor. So erhält man eine Rückverfolgbarkeit Teil für Teil, die in der Automobil- und Medizintechnik gefordert wird.
Sicherheit von kartesischen Zellen und ISO 10218-Normen
Die Normen ISO 10218-1 und ISO 10218-2 wurden 2025 überarbeitet und ersetzen die Ausgaben von 2011, die in vielen Dokumentationen noch zitiert werden. Diese neuen Versionen führen eine Klassifizierung der Roboter nach Gefahrenniveau ein und qualifizieren die kollaborativen Modi neu: überwachte Stopps, manuelle Führung, Geschwindigkeitsüberwachung und Trennung, Leistungs- und Kraftbegrenzung.
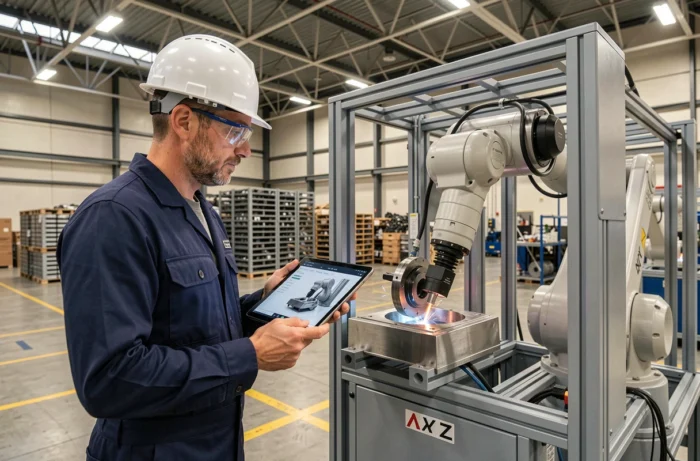
Für einen kartesischen Roboter hat dies direkte Auswirkungen auf das Design der Zelle. Die physischen Schutzvorrichtungen (Gitter, Abdeckungen) müssen gemäß dem geforderten Sicherheitsleistungsniveau dimensioniert werden, und die Laserscanner ersetzen zunehmend die klassischen immateriellen Barrieren. Ein Portal, das auf zwei Seiten für den Bediener geöffnet ist, erfordert nun eine dokumentierte Risikoanalyse gemäß der neuen Klassifizierung.
Was sich praktisch ändert
- Die Sicherheitsfunktionen (Not-Aus, Geschwindigkeitsbegrenzung in gemeinsamen Zonen) müssen ein Leistungsniveau erreichen, das durch die Norm definiert ist, und durch Berechnung und Prüfung überprüft werden.
- Der kollaborative Modus “Geschwindigkeitsüberwachung und Trennung” eignet sich gut für kartesische Roboter, deren geradlinige Trajektorien leichter zu modellieren sind als die eines Gelenkarms.
- Die Verriegelung der Schutzvorrichtungen muss eine Fehlerdiagnose integrieren, was zertifizierte Komponenten und eine spezifische Verkabelung erfordert.
Diese normative Aktualisierung zu ignorieren, führt zu einer Ablehnung der CE-Konformität bei der Integration der Zelle. Integratoren, die ihre Schutzvorrichtungen noch nach der Ausgabe 2011 dimensionieren, gehen ein reales Risiko bei Projekten ein, die ab diesem Jahr geliefert werden.
Der kartesische Roboter bleibt eine technische Lösung, deren Wert in ihrer mechanischen Einfachheit und Vorhersehbarkeit liegt. Seine Stärke liegt nicht in der Vielseitigkeit, sondern in der Zuverlässigkeit, wo die Trajektorie bekannt ist. Mit der Entwicklung hin zu modularen Plattformen und dem Verschärfen der normativen Anforderungen erfolgt die Wahl eines kartesischen Portals heute ebenso nach Kriterien der industriellen Flexibilität wie nach der reinen Positioniergenauigkeit.